
Чтобы робот прошёл полосу препятствий, ему мало простой схемы ходьбы. Нужны восприятие окружения, удержание равновесия и адаптация шага при изменении траектории. В экосистеме NVIDIA это реализуется через связку AI‑планирования, генерации активов, физической симуляции и масштабного reinforcement learning (RL).
Планирование трассы с помощью AI‑агентов
На NVIDIA RTX Spark агенты Hermes и NVIDIA Nemotron 3.5 Bolt превращают текстовый prompt в подробный план проекта для Microduck. В нём описываются:
- анализ репозитория и документации Microduck,
- схема полосы препятствий, размеры и зазоры,
- требуемые задачи навигации и локомоции.
Локальная модель генерации изображений создаёт фотореалистичный концепт трассы. Hermes и Nemotron анализируют картинку и формируют инвентарь активов: каждому объекту присваивается ID, текстовое описание и вырезанный референс. Фиксируется, какие детали реально видны, а какие являются допущениями. Затем Hermes упаковывает план, концепт, инвентарь и инструкции в пакет handoff и передаёт его агенту Astra.
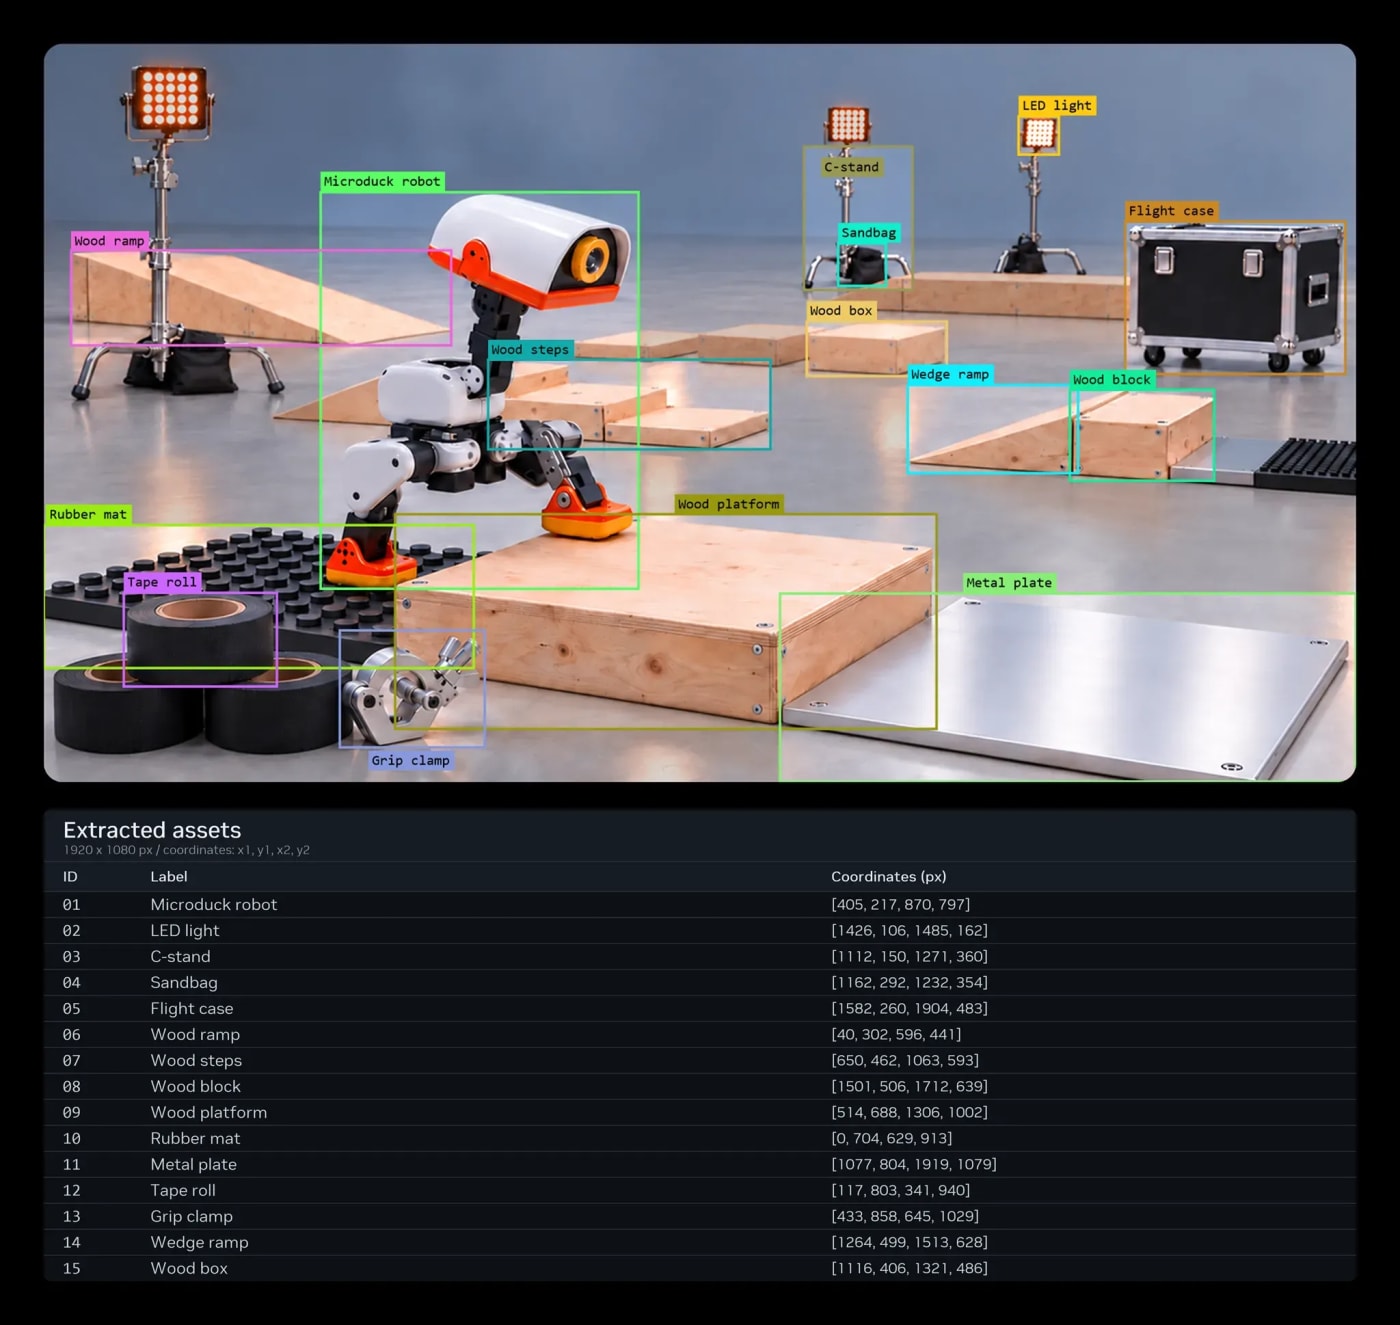
Иллюстрация робота Microduck и помеченных активов для сборки полосы препятствий в симуляции. — Изображение: NVIDIA
Создание активов и сборка среды в Isaac Sim
Astra с помощью облачного редактирования изображений улучшает вырезки, получая более чёткие и детализированные референсы, при этом контролируя соответствие силуэта, пропорций и цветов оригиналу. Неизвестные размеры и скрытые поверхности фиксируются как моделировочные допущения.
Геометрия строится в FreeCAD, детализация и материалы добавляются в Blender, после чего модели экспортируются как редактируемые файлы и OpenUSD‑активы. Дополнительно можно использовать бесплатную библиотеку SimReady Central Library с более чем 2000 готовых USD‑объектов. Эти активы становятся «кирпичиками» тренировочной полосы для Microduck.
Далее Astra собирает полосу препятствий в NVIDIA Isaac Sim. Здесь:
- через links, joints и actuators описывается кинематическая структура Microduck,
- физический движок Newton моделирует движение и баланс,
- библиотеки Omniverse с RTX‑рендерингом генерируют симулированные сенсорные данные (например, глубину с головной камеры).
В итоге получается полноценная RL‑среда: робот действует, взаимодействует с препятствиями, а симуляция выдаёт обратную связь по успехам, падениям и столкновениям.
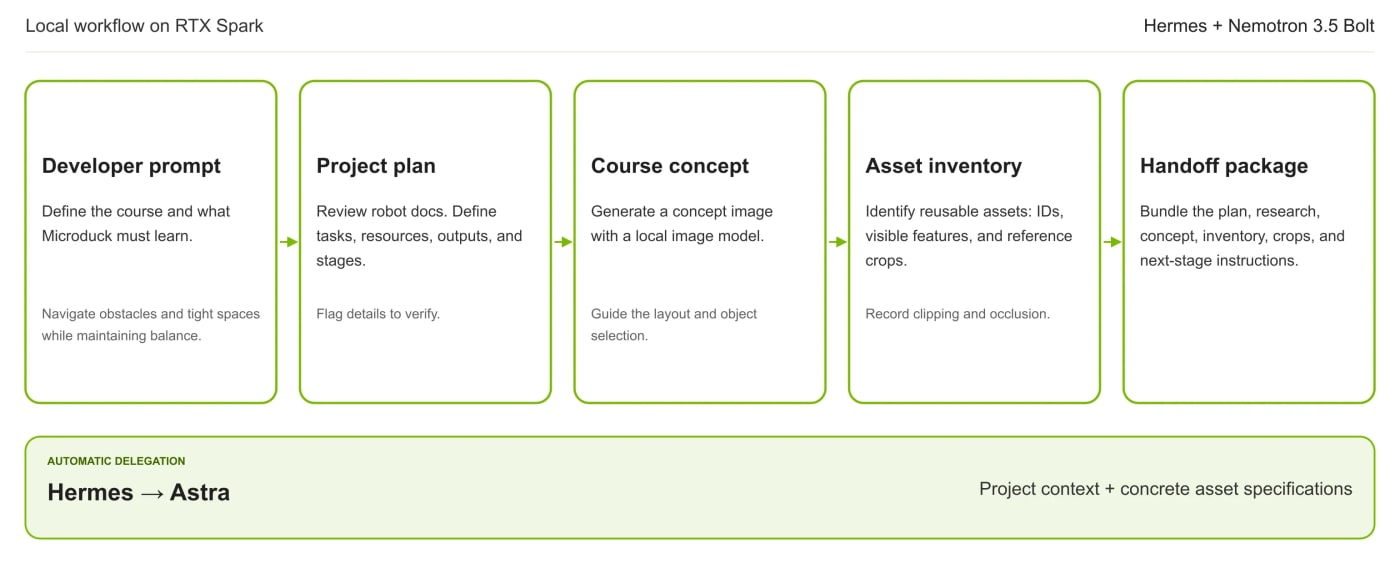
Диаграмма этапов работы AI‑агентов на RTX Spark при создании среды роботосимуляции. — Изображение: NVIDIA
Обучение и оценка политики ходьбы в Isaac Lab
Когда среда готова, NVIDIA Isaac Lab обучает и оценивает политики в масштабе, запуская тысячи симуляций Microduck параллельно. Для каждой задачи вы задаёте:
- наблюдения (изображения глубины, состояние робота),
- действия (моменты или положения в суставах),
- функцию вознаграждения (прогресс вперёд, устойчивость, штрафы за падения).
Движок Newton считает цикл наблюдения → действия политики → движение → новые наблюдения. В демонстрационном эксперименте Microduck учится проходить изогнутые рампы и неровный рельеф, не падая. Предобученная политика локомоции дообучается на рампах и препятствиях в 4 096 параллельных средах на NVIDIA RTX PRO 6000 Blackwell Workstation Edition GPU.
После обучения политика фиксируется и локально проверяется в Isaac Sim на RTX Spark: Microduck получает симулированные наблюдения, предсказывает действия, движется по трассе и реагирует на изменившуюся сцену. Вы регистрируете завершения трассы, падения, столкновения и «зависания» и по этим метрикам плюс видеозаписям корректируете среду или функцию вознаграждения.
Подготовка к переносу политики на реального робота
Для переноса политики на физический Microduck необходимо уменьшить разрыв «симуляция–реальность». В Isaac Lab используются Better Actuator Models (BAM), которые моделируют динамику сервоприводов: задержки команд, механический люфт и просадки напряжения при питании от общей батареи. Domain randomization варьирует физические параметры и шум датчиков в реалистичных пределах, чтобы политика училась справляться с расхождениями.
Когда поведение в симуляции становится достаточно надёжным, политику можно развернуть на бортовом компьютере Microduck и дальше итеративно донастраивать, опираясь на тот же цикл: планирование → симуляция → обучение → оценка.
Источник: developer.nvidia.com · Обложка: NVIDIA