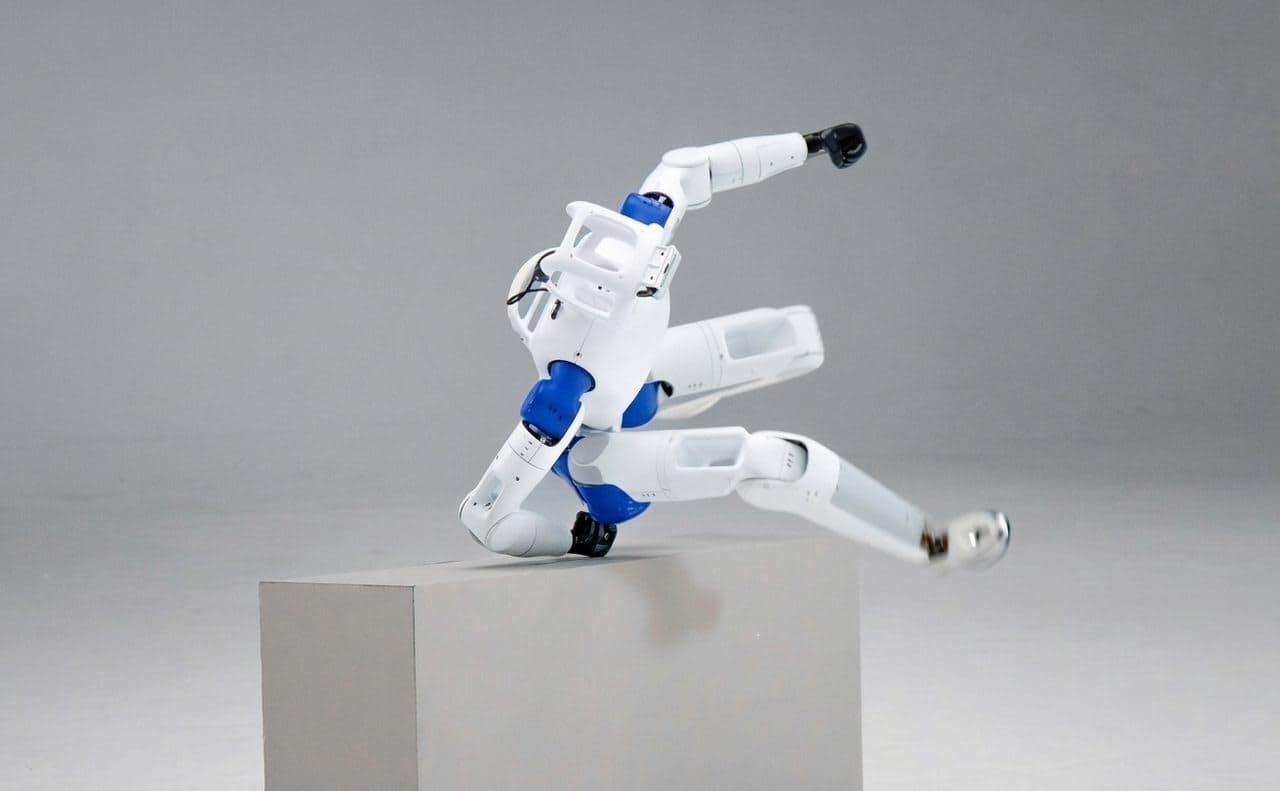
Компания RoboParty представила RP1 — полноценный open‑source гуманоидный робот с полным стеком для исследований embodied ИИ. Платформа выпускается в стандартной версии с 24 степенями свободы (DoF) и Pro‑версии с 30 DoF, при росте около 1,3 м.
Полный цикл: от данных до эксперимента
RP1 спроектирован как сквозная исследовательская платформа. Открытый toolchain охватывает:
- сбор данных на реальном роботе
- обучение в симуляции
- развёртывание и проверку на физическом роботе
Исследователи могут внедрять собственные алгоритмы управления и модели embodied ИИ, переносить их из симуляции в реальный мир и отслеживать проблемы по всему стеку.
Уже из коробки RP1 умеет:
- непрерывно ходить
- восстанавливаться после внешних воздействий
- подниматься после падения
- выполнять треккинг человеческих движений
Это даёт базу моторики и избавляет команды от постоянной разработки низкоуровневых навыков движения.
Whole‑body control и открытая экосистема
Робот реализует whole‑body control (WBC), координируя руки, торс и ноги для динамического слежения за движением и коррекции позы. Дополнительно доступны:
- VR‑телеприсутствие
- запись и воспроизведение данных
- motion retargeting
RP1 интегрирован с внутренней системой PartyOS для embodied ИИ, framework‑ом UFO для ненаблюдаемого reinforcement learning и технологией имитации движений MimicLite. Это покрывает обучение моторным навыкам, разработку политик управления и более высокоуровневые приложения.
Pro‑версия добавляет 2 DoF в шее и по 7 DoF в каждой руке, что подходит для исследований сквозных политик, взаимодействия человек‑робот и сбора богатых датасетов. Степени свободы кистей не учитываются; сменные модули головы и кистевые end‑effector‑ы позволяют конфигурировать платформу, включая фирменную RP Hand.
RoboParty открывает доступ к механике RP1, ресурсам по приводам ROMOMO, низкоуровневым драйверам, алгоритмам управления, firmware, SDK, симуляторам и обучающим инструментам. Такой открытый стек даёт возможность искать причины ошибок в модели, политике, приводах или механике и оптимизировать систему целиком.
Источник: Auganix.org