ROS 2 ilə robot qurmusunuzsa, klassik memarlığı yaxşı bilirsiniz: Linux işlədən güclü kompüter yüksək səviyyəli naviqasiya, xəritələmə və planlaşdırma ilə məşğul olur, xarici mikrokontroller isə GPIO, sensor və mühərriklərin real-vaxt idarəsini yerinə yetirir.
Bu iki dünya arasında rabitə adətən xüsusi serial protokollar, mürəkkəb driverlər və ağır middleware körpüləri deməkdir. Arduino® VENTUNO Q plata isə məhz bu sərhədi aradan qaldırmaq üçün hazırlanıb.
İki beyin, bir plata
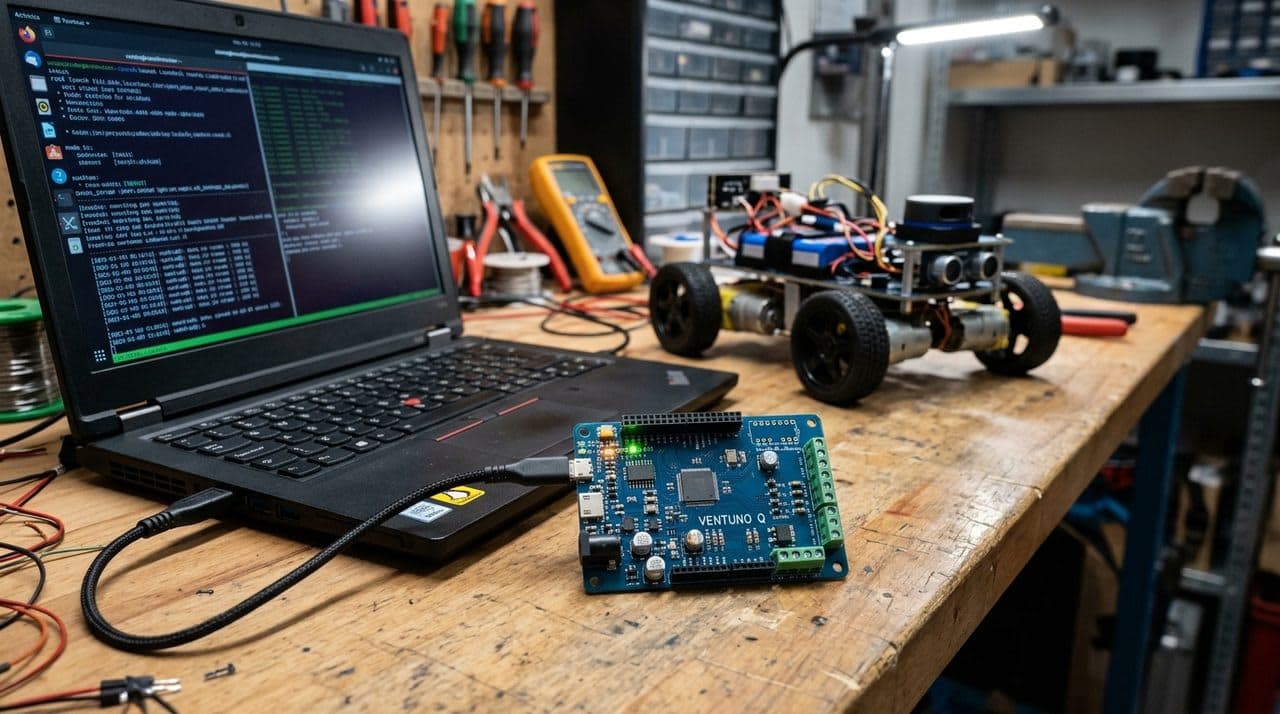
VENTUNO Q eyni platada həm Linux işlədən MPU, həm də real-vaxt MCU birləşdirir – yəni həqiqi dual-brain memarlıq. ROSCon Global 2026-da və daha sonra ROSCon Italy tədbirində Giovanni Bruno yeni open-source aləti təqdim etdi: Arduino_RouterBridge_ROS kitabxanası.
Bu alət Arduino_RouterBridge üzərində qurulub. Əsas ideya MsgPackRPC əsasında RPC protokoludur:
Bridge.provide()– bir tərəfdə çağırıla bilən funksiyanı qeydiyyatdan keçirməkBridge.call()– həmin funksiyanı digər tərəfdən çağırmaq
Beləliklə, xüsusi serial parser yazmaq əvəzinə, MPU və MCU tərəflərindəki funksiyaları sanki eyni thread içindəymiş kimi çağırırsınız.
Arduino skeçindən birbaşa ROS 2 node-ları
Yeni Arduino_RouterBridge_ROS kitabxanası mikrokontroller firmwareini birbaşa ROS 2 qrafına qoşan yüngül proxy təqdim edir. ros2ino namespacei vasitəsilə ROS 2 node-larını birbaşa Arduino skeçində yaza bilərsiniz:
- Tam node imkanları: MCU tərəfində node, publisher, subscriber, service və action yaratmaq
- RMW-dən asılı deyil: Linux tərəfində hansı RMW istifadə etməyinizdən asılı olmayaraq işləyir
- Native C++ interfeys: API sintaksisi standart rclcpp nümunələrinə çox bənzəyir
Artıq real-vaxt mikrokontroller kodu əlavə bridge node qurmadan birbaşa ROS 2 ilə danışa bilər. Məsələn, IMU telemetriyasını /imu/data mövzusuna ötürmək və ya mühərrik sürət komandalarını /cmd_vel üzərindən dinləmək asanlaşır.
Növbəti mobil rover, robot qolu və ya ilk ROS əsaslı layihənizi planlaşdırırsınız? Sadəcə VENTUNO Q platasını götürün, Arduino_RouterBridge_ROS repozitorisini açın və sənədlərdəki “Getting Started with ROS 2 on UNO Q” və “First ROS 2 Project on UNO Q” bələdçilərinə baxın.
Mənbə: Arduino Blog