
Sahədə yeriyən robota təkcə lokomosiya siyasəti kifayət etmir. Robot ətrafı sensorlarla qavramalı, tarazlığı saxlamalı və qabaqda maneə görəndə hərəkətini uyğunlaşdırmalıdır. NVIDIA ekosistemində bu, planlaşdırmadan tutmuş fiziki modelləşdirmə və RL təliminə qədər bir neçə mərhələnin birləşməsi ilə həll olunur.
Planlaşdırma: AI agentlərindən başlanğıc
RTX Spark üzərində Hermes və NVIDIA Nemotron 3.5 Bolt sizin prompt əsasında Microduck üçün maneəli zolaq planını yaradır: tapşırığın məqsədi, resurslar, mərhələlər və gözlənilən nəticələr addım-addım yazılır. Buraya aşağıdakılar daxildir:
- Microduck reposu və sənədlərinin qısa təhlili
- Maneələrin ölçüləri, keçid enləri və marşrutun sxemi
- Hərəkət və qavrama üçün sınaq ssenariləri
Daha sonra lokal image-generation modeli fotorealistik konsept şəkli yaradır. Hermes və Nemotron bu şəkildən aktivlər inventarı tərtib edir: hər obyekt üçün identifikator, təsvir və kəsilmiş istinad görüntüsü saxlanılır. Bu materiallar, təlimatlar və linklərlə birlikdə Astra agentinə handoff paketi kimi ötürülür.
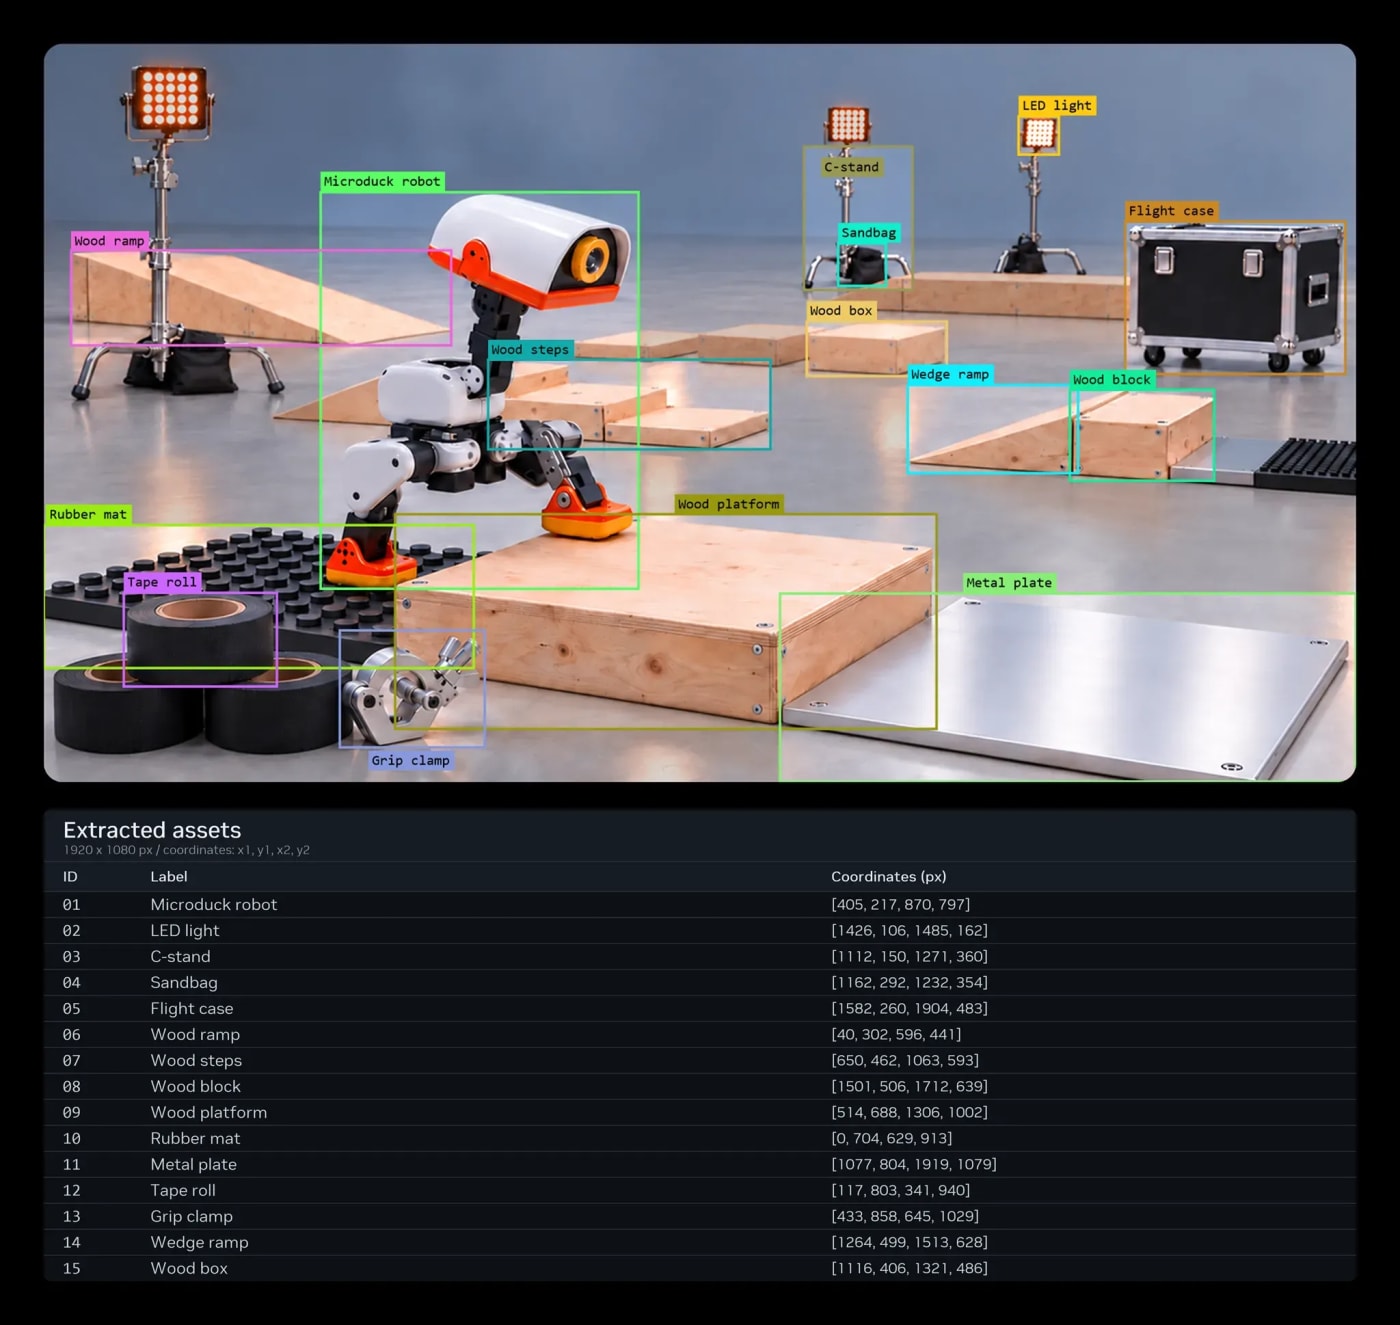
Microduck robotu və maneəli zolaq üçün istifadə olunan simulyasiya aktivlərinin illüstrasiyası. — Şəkil: NVIDIA
Aktivlərin yaradılması və mühitin yığılması
Astra əvvəlcə buludda şəkilləri təmizləyib yüksək icazəli istinadlara çevirir, sonra FreeCAD ilə baza geometriyanı, Blender ilə detalları və materialları modelləşdirir. Nəticədə həm redaktə olunan modellər, həm də OpenUSD aktivləri alınır. Lazım gəldikdə SimReady Central Library-dəki hazır USD obyektlərindən də istifadə olunur.
Sonra Astra bu aktivləri NVIDIA Isaac Sim daxilində birləşdirir. Burada:
- Microduck-un link, joint və aktuator strukturu qurulur
- Newton mühərriki ilə hərəkət və tarazlıq fizikası modelləşdirilir
- RTX əsaslı sensor simulyasiyası (məsələn, baş kamerasının dərinlik görüntüsü) qoşulur
Beləliklə, RL üçün tam öyrənmə mühiti formalaşır.
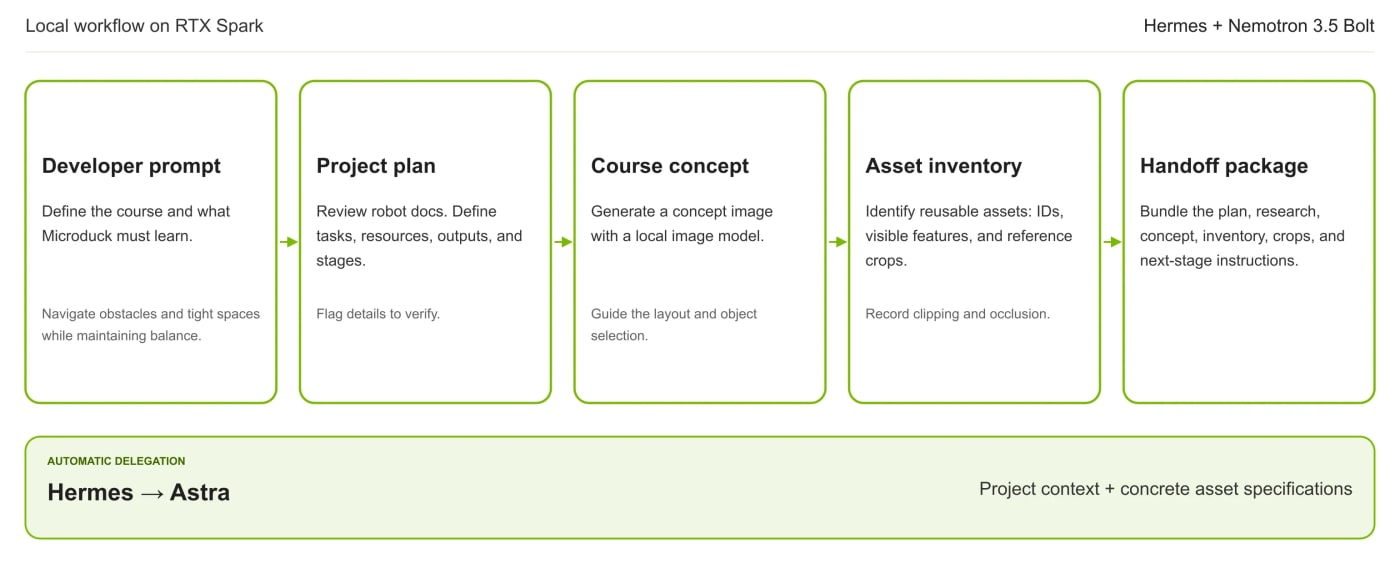
RTX Spark üzərində robot simulyasiya mühitinin hazırlanması üçün AI agentlərinin iş axını diaqramı. — Şəkil: NVIDIA
Isaac Lab ilə siyasətin təlimi və qiymətləndirilməsi
NVIDIA Isaac Lab eyni anda minlərlə Microduck instansiyasını işə salaraq reinforcement learning üçün təcrübə toplayır. Siz tapşırıq üçün:
- müşahidələri (dərinlik kameraları, robot vəziyyət vektorları),
- hərəkət fəzəsini (məsələn, oynaqlara moment komandaları),
- mükafat funksiyasını (tarazlıq, irəliləyiş, toqquşmalar)
müəyyən edir və Isaac Lab API-ləri ilə həyata keçirirsiniz. Newton hər addımda müşahidə → siyasət → hərəkət → yeni müşahidə dövrəsini hesablamaq üçün GPU sürətləndirilməsindən istifadə edir.
Nümunə ssenaridə Microduck əyri rampalar və qeyri-bərabər səthlərdən keçməyi öyrənir. Əvvəlcədən öyrədilmiş lokomosiya siyasəti 4 096 paralel mühitdə RTX PRO 6000 Blackwell GPU-su üzərində uyğunlaşdırılır.
Təlimdən sonra siyasət RTX Spark üzərində lokal Isaac Sim-də yoxlanılır: Microduck maneələri görürmü, trayektoriyanı dəyişirmi, zolağı tamamlayırmı? Uğursuz keçidlər, yıxılmalar və ilişmə hallarını qeyd edib, mühit və ya mükafat dizaynını təkmilləşdirmək mümkündür.
Real robota keçidə hazırlıq
Simulyasiyada sabit işləyən siyasəti fiziki Microduck-a keçirmək üçün sim-to-real uyğunsuzluğunu azaltmaq lazımdır. Isaac Lab-ın Better Actuator Models (BAM) servolarda gecikmə, mexaniki boşluq və batareya gərginlik düşməsini modelləşdirir. Domain randomization isə kütlə, sürtünmə, sensor səs-küyü kimi parametrləri dəyişərək siyasəti real fərqlərə hazırlaşdırır.
Bu iş axını AI agentlərini, aktiv generasiyasını, bulud miqyaslı RL təlimini və lokal siyasət qiymətləndirməsini birləşdirərək Microduck kimi robotlar üçün simulyasiyadan real dünyaya keçid üçün güclü baza yaradır.
Mənbə: developer.nvidia.com · Üz şəkli: NVIDIA